血管介入手术需要医生在实时影像引导下操控导管、导丝等柔性器械,经复杂血管结构到达目标部位。当前多数血管介入手术机器人仍以医生远程操控为主,分支判断、器械导航和操作调整高度依赖专业医生持续参与。
面向复杂动态生理环境,如何基于实时术中影像实现感知、推理、决策与自主闭环操作,已成为具身智能血管介入手术机器人的重要研究前沿。
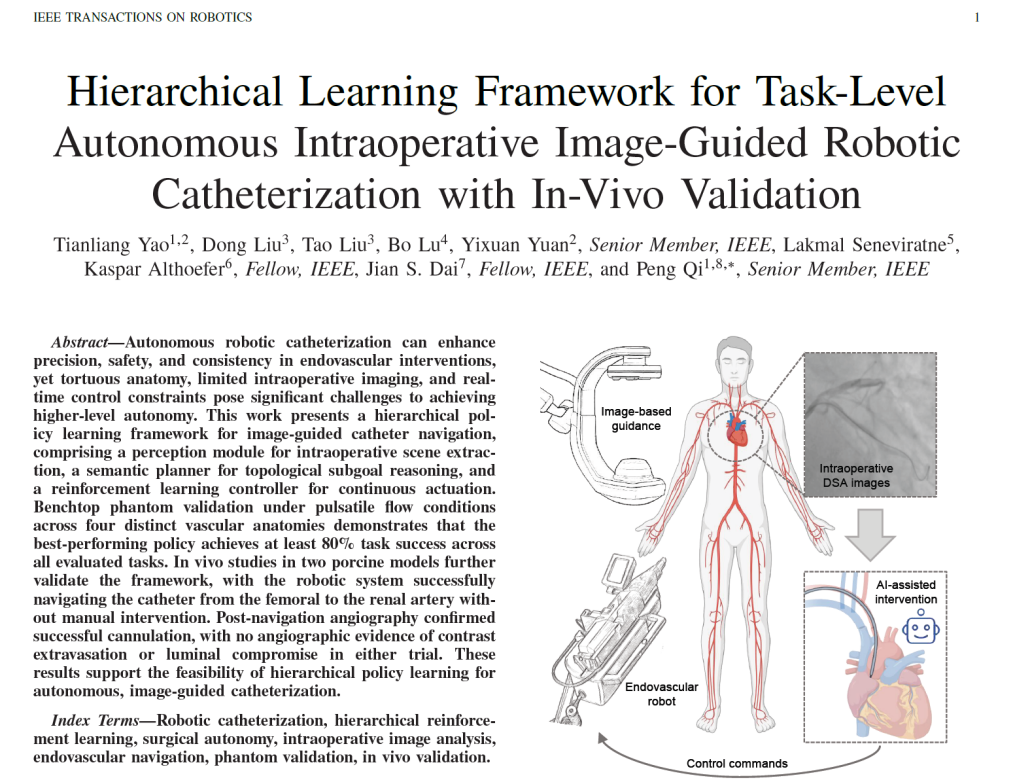
近日,同济大学齐鹏教授团队联合上海奥朋医疗科技、香港中文大学、苏州大学、阿联酋高等技术学院、伦敦玛丽女王大学及南方科技大学等团队的研究论文 “Hierarchical Learning Framework for Task-Level Autonomous Intraoperative Image-Guided Robotic Catheterization with In-Vivo Validation”已被机器人领域国际高水平期刊 IEEE Transactions on Robotics(T-RO)正式接收。
研究团队提出了一种面向血管介入导管操作的分层自主导航框架,与上海奥朋医疗科技的商用介入手术机器人平台完成系统集成,进一步在多种血管模型及活体动物环境中开展验证。研究将实时术中影像感知、血管拓扑理解、任务规划与机器人执行连接到统一闭环,为任务级自主血管介入提供了新的技术路径。
从术中影像感知到机器人自主手术操作
临床血管介入手术过程中,医生需要持续观察数字减影血管造影图像,根据血管分叉和器械位置判断下一步导航方向,并通过导管推进和旋转逐步到达目标血管。研究团队借鉴这一分层操作过程,将自主导航分为血管拓扑理解与器械运动控制两个层级。系统利用实时术中影像识别导管位置和血管结构,判断下一处导航目标,并持续生成导管推进和旋转操作,形成“感知—决策—行动”闭环。在此基础上,研究团队将术中影像感知、任务规划和自主控制模块与上海奥朋医疗科技商用介入手术机器人平台完成系统集成,使人工智能生成的导航决策能够进一步转化为真实导管的推进和旋转操作。针对活体DSA环境,研究团队还建立了术中视觉感知模块。模型利用超过2.9万幅术中透视及DSA图像进行训练,并进一步针对实验成像系统进行优化,为机器人自主导航提供实时视觉信息。
多场景实验验证自主导航能力
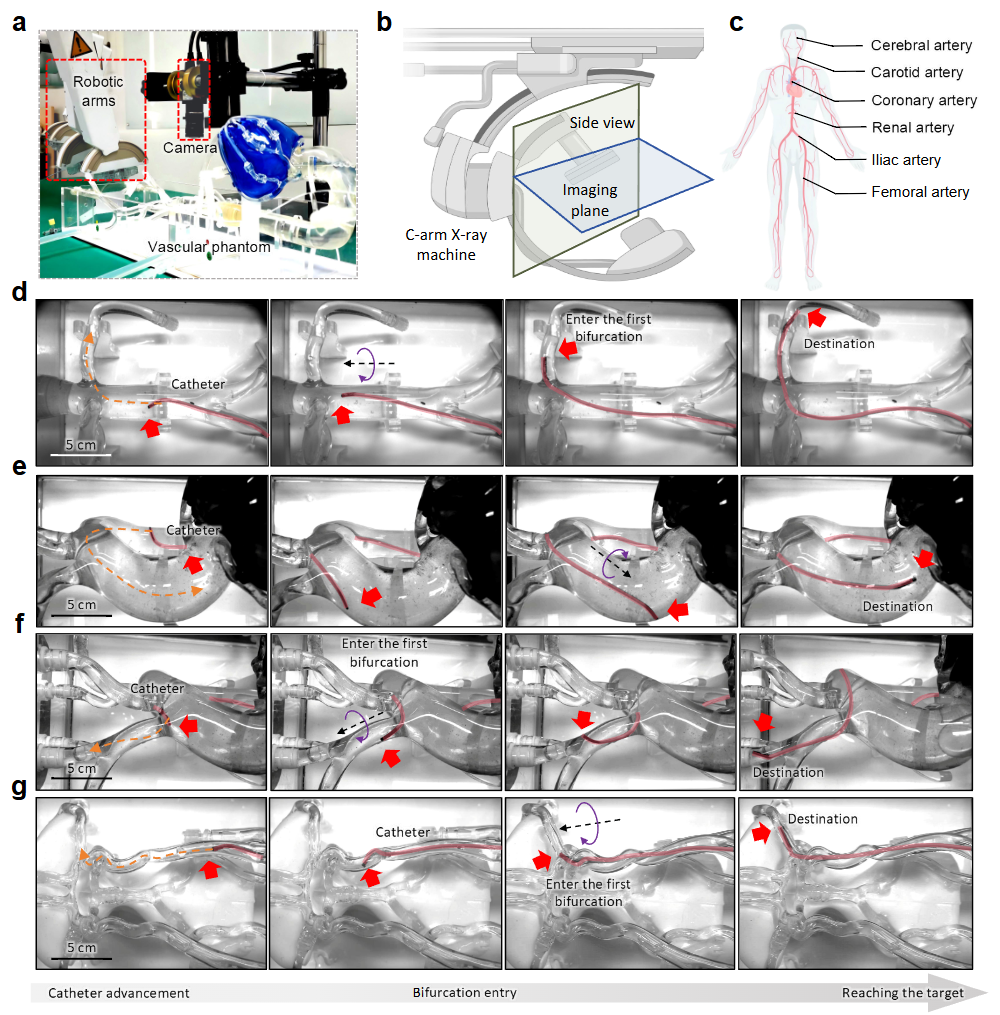
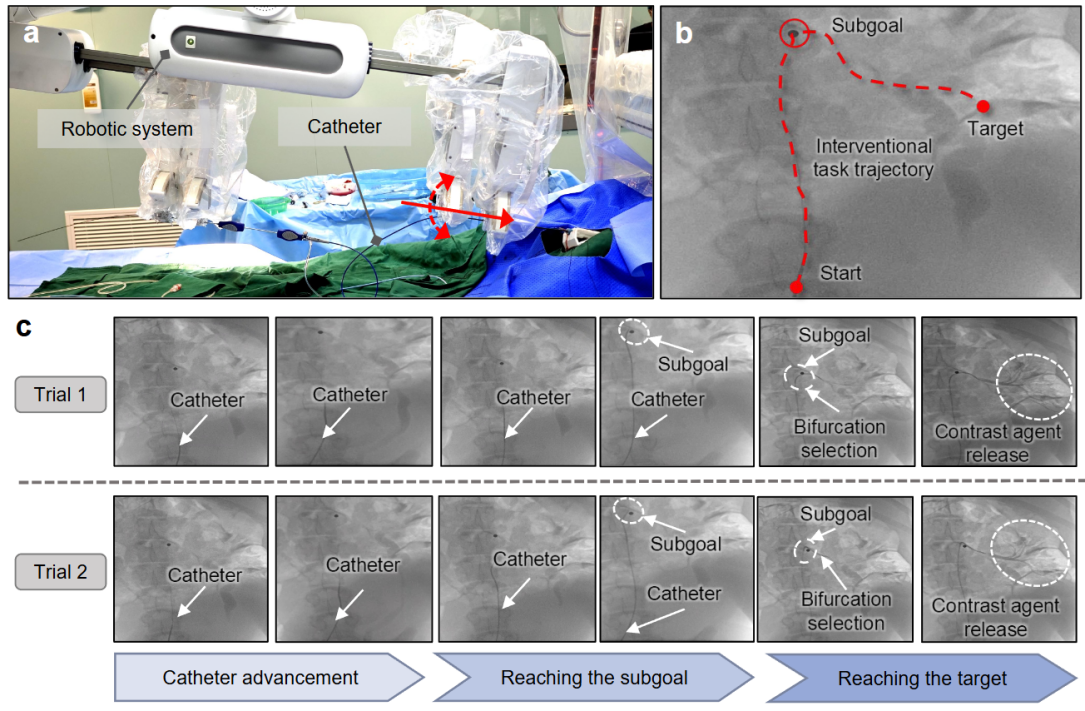
研究团队首先在实体血管模型中对系统进行验证,覆盖肾动脉插管、冠状动脉开口插管、颈动脉插管和神经血管导航等不同任务,并在脉动流条件下模拟介入过程中的动态环境。实验结果显示,完成系统集成后的自主介入机器人能够根据实时视觉反馈完成导管推进、血管分支选择和目标到达,在四类血管导航任务中的成功率均达到80%以上。在此基础上,研究团队进一步开展活体动物实验。在两例猪模型中,机器人利用实时DSA影像自主操控临床诊断导管,从股动脉导航至目标肾动脉。两次实验均在无需人工接管导管操作的情况下成功完成目标血管到达。
完成自主导航后,研究人员进一步注射造影剂并进行DSA检查,对介入后的血管状态进行初步安全性观察。两次实验均未发现造影剂外渗或明显管腔受损的影像学证据。研究团队指出,目前结果仍属于临床前验证。下一阶段将进一步探索仿真驱动的可扩展策略学习、多模态信息融合以及跨个体泛化等方法,推动自主介入手术机器人向长程决策、多器械协同和多阶段的复杂任务拓展。同时,还需结合组织学评价和更大规模的动物实验,对系统安全性、稳定性与泛化能力进行进一步验证。
推动自主介入从算法验证走向系统级实现
近年来,人工智能逐步进入医疗机器人的感知、决策与控制环节。但在真实血管介入过程中,呼吸和心脏运动、造影剂变化、个体解剖差异以及器械与血管之间的相互作用,都可能持续改变机器人所面对的环境。本研究将实时术中影像感知、血管拓扑理解、分支级任务规划和机器人动作控制整合至同一闭环,并进一步与商用介入机器人平台完成系统集成,从实体血管模型推进至活体环境验证。未来,随着多模态感知、安全控制和临床验证进一步完善,这类技术有望为复杂血管介入和远程介入等场景提供技术基础。
论文第一作者为同济大学电子与信息工程学院2025届自动化专业本科毕业生姚天亮。本科期间,姚天亮在齐鹏教授指导下开展具身智能手术机器人方向研究。阿联酋高等技术学院Lakmal Seneviratne 教授、伦敦玛丽女王大学 Kaspar Althoefer 教授以及南方科技大学戴建生院士共同指导本研究。
论文信息:
T. Yao, D. Liu, T. Liu, B. Lu, Y. Yuan, L. Seneviratne, K. Althoefer, J. S. Dai, and P. Qi, “Hierarchical learning framework for task-level autonomous intraoperative image-guided robotic catheterization with in-vivo validation,” IEEE Transactions on Robotics, 2026.
论文链接:https://doi.org/10.1109/TRO.2026.3747246