


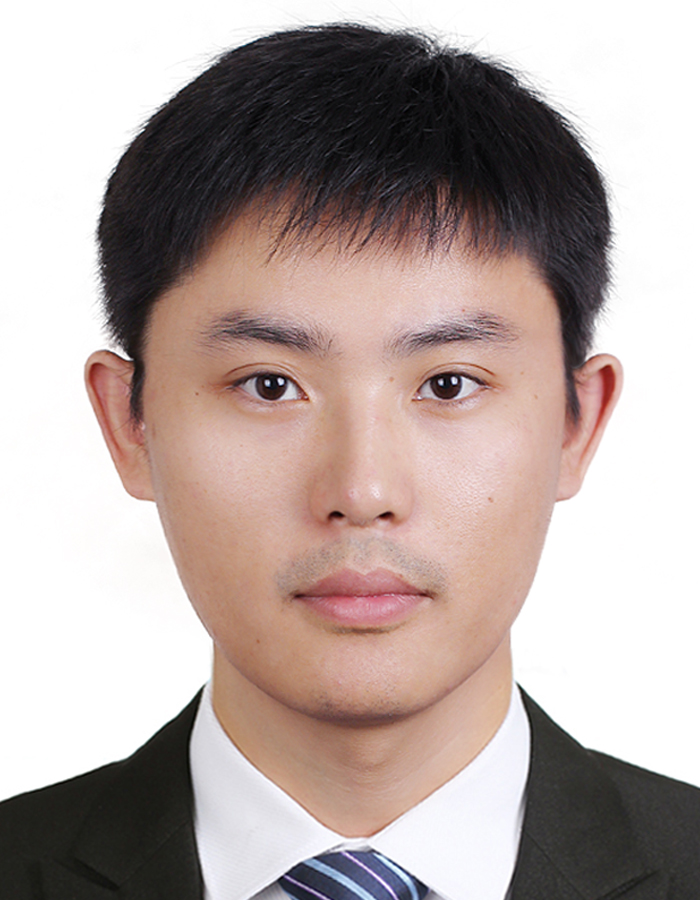
基本情况:
同济大学电子与信息工程学院副教授,博士生导师,IEEE高级会员,自动化学会会员。2012年毕业于香港城市大学,获得博士学位。主要研究方向为自主无人系统智能决策、轨迹优化与智能控制。在IEEE系列汇刊等国际知名期刊发表论文80余篇,申请发明专利30项。获上海市自然科学奖二等奖,入选上海市东方英才、同济大学优秀青年人才计划、青年英才培育计划。先后主持国家自然科学面上项目、青年基金项目、上海市自然科学基金(原创探索类)、科技部重点研发计划(二级课题)、上海市科委创新项目等,参与多项国家自然科学基金重点项目、面上项目、汽车联合基金等十余项国家级、省部级项目。
研究方向:
自主无人系统智能决策、轨迹优化、智能控制
学生接待时间
近年来省部级以上科研项目:
基本信息:
张长柱,同济大学电子与信息工程学院副教授,博士生导师,控制系副主任,IEEE高级会员,自动化学会会员。2012年毕业于香港城市大学,获得博士学位,主要研究方向为自主无人系统智能决策、轨迹优化与智能控制。在IEEE系列汇刊等国际知名期刊发表论文80余篇,申请发明专利30项。获上海市自然科学奖二等奖,入选上海市东方英才、同济大学优秀青年人才计划、青年英才培育计划。先后主持国家自然科学面上项目、青年基金项目、上海市自然科学基金(探索类)、科技部重点研发计划(二级课题)、上海市科委创新项目等,参与多项国家自然科学基金重点项目、面上项目、汽车联合基金等十余项国家级、省部级项目。
研究方向:
自主无人系统智能决策、轨迹优化、智能控制
近年来省部级以上科研项目:
国家自然科学基金面上项目,2024-2027,主持
上海市东方英才计划青年项目,2025-2027,主持
上海市自然科学基金原创探索项目,2021-2024,主持
国家自然科学基金重点项目,2025-2029,参与
部分代表性论文:
Yiqun Liu, Wenjie Mao, Changzhu Zhang*, Hao Zhang, and Jianbin Qiu, Output Tracking and Safety-critical Control for Affine Nonlinear Systems With High Relative Degree Outputs and Safety Constraints, Automatica, 193:113251, 2026.
Yiqun Liu, Lifei Dai, Changzhu Zhang*, Hao Zhang, Zhuping Wang, and Hak-Keung Lam, Reinforcement Learning-based Fuzzy Control for Nonlinear Systems With Unknown Dynamics via Parallel Composite Policy Iteration Scheme, IEEE Transactions on Cybernetics, 56(4):1872-1883, 2026.
Yiqun Liu, Lifei Dai, Hao, Zhang, Jianbin Qiu, and Changzhu Zhang*, Hao ZhangModel-free Robust Fuzzy Tracking Control for Autonomous Vehicles via Zero-sum Game-based Hybrid Reinforcement Learning, IEEE Transactions on Systems, Man, and Cybernetics: Systems, 56(4):1872-1883, 2026.
Lifei Dai, Peiyu Cui, Hao, Zhang, Zhuping Wang, and Changzhu Zhang*, Safe Reinforcement Learning With Dual Robustness via Robust Control Barrier Functions, IEEE Transactions on Automation Science and Engineering, 23:18331-18343, 2026.
Lifei Dai, Yiqun Liu, Hao, Zhang, Zhuping Wang, and Changzhu Zhang*, Trajectory-Constrained Human-Guided Reinforcement Learning for Autonomous Driving, IEEE Transactions on Neural Networks and Learning Systems, Early Access, 2026.
Changzhu Zhang, Lifei Dai, Hao Zhang, and Zhuping Wang, Control Barrier Function-Guided Deep Reinforcement Learning for Decision-Making of Autonomous Vehicle at On-Ramp Merging, IEEE Transactions on Intelligent Transportation Systems, 26(6):8919-8932, 2025.
Changzhu Zhang, Wenjie Mao, Hao Zhang, Zhuping Wang, and Hak-Kueng Lam, Output Tracking Control for Nonlinear Affine Systems With Relative Degree Two Based on Control Barrier Functions, IEEE Transactions on Automation Science and Engineering, 22:18908-18919, 2025.
Lifei Dai, Changzhu Zhang*, Hao, Zhang, Yuxiong Ji, and Huaicheng Yan, Sustainable Reinforcement Learning for Autonomous Driving Under Postsuspension of Human Guidance, IEEE Transactions on Systems, Man, and Cybernetics: Systems, 55(11):8519-8530, 2025.
Changzhu Zhang, Hak-Keung Lam, Jianbin Qiu, Peng Qi, and Qijun Chen, Fuzzy-Model-Based Output Feedback Steering Control in Autonomous Driving Subject to Actuator Constraints, IEEE Transactions on Fyzzy Systems, 29(3):457-470, 2021.
Changzhu Zhang, Hak-Keung Lam, Jianbin Qiu, Chengju Liu, and Qijun Chen, A New Design of Membership-Function-Dependent Controller for T-S Fuzzy Systems Under Imperfect Premise Matching, IEEE Transactions on Fyzzy Systems, 27(7):11428-1440, 2019.
Changzhu Zhang, Jinfei Hu, Jianbin Qiu, Hong Sun, and Qijun Chen, A Novel Fuzzy Observer-based Steering Control Approach for Path Tracking in Autonomous Vehicles, IEEE Transactions on Fyzzy Systems, 27(2):278-290, 2019.
硕博学生获奖:
中国科协青年人才托举工程博士生专项计划(2025年)
国家奖学金(2024年、2026年)
同济大学优秀硕士学位论文(2021年、2022年、2025年)
第五届智能自主系统国际会议最佳学生论文(2022年)
1.国家自然科学基金面上项目,2024-2027,主持
2.上海市东方英才计划青年项目,2025-2027,主持
3.上海市自然科学基金原创探索项目,2021-2024,主持
4.国家自然科学基金重点项目,2025-2029,参与
部分代表性论文:
1.Yiqun Liu, Wenjie Mao, Changzhu Zhang*, Hao Zhang, and Jianbin Qiu, Output Tracking and Safety-critical Control for Affine Nonlinear Systems With High Relative Degree Outputs and Safety Constraints, Automatica, 193:113251, 2026.
2. Yiqun Liu, Lifei Dai, Changzhu Zhang*, Hao Zhang, Zhuping Wang, and Hak-Keung Lam, Reinforcement Learning-based Fuzzy Control for Nonlinear Systems With Unknown Dynamics via Parallel Composite Policy Iteration Scheme, IEEE Transactions on Cybernetics, 56(4):1872-1883, 2026.
3. Yiqun Liu, Lifei Dai, Hao, Zhang, Jianbin Qiu, and Changzhu Zhang*, Hao ZhangModel-free Robust Fuzzy Tracking Control for Autonomous Vehicles via Zero-sum Game-based Hybrid Reinforcement Learning, IEEE Transactions on Systems, Man, and Cybernetics: Systems, 56(4):1872-1883, 2026.
4. Lifei Dai, Peiyu Cui, Hao, Zhang, Zhuping Wang, and Changzhu Zhang*, Safe Reinforcement Learning With Dual Robustness via Robust Control Barrier Functions, IEEE Transactions on Automation Science and Engineering, 23:18331-18343, 2026.
5. Lifei Dai, Yiqun Liu, Hao, Zhang, Zhuping Wang, and Changzhu Zhang*, Trajectory-Constrained Human-Guided Reinforcement Learning for Autonomous Driving, IEEE Transactions on Neural Networks and Learning Systems, Early Access, 2026.
6. Changzhu Zhang, Lifei Dai, Hao Zhang, and Zhuping Wang, Control Barrier Function-Guided Deep Reinforcement Learning for Decision-Making of Autonomous Vehicle at On-Ramp Merging, IEEE Transactions on Intelligent Transportation Systems, 26(6):8919-8932, 2025.
7.Changzhu Zhang, Wenjie Mao, Hao Zhang, Zhuping Wang, and Hak-Kueng Lam, Output Tracking Control for Nonlinear Affine Systems With Relative Degree Two Based on Control Barrier Functions, IEEE Transactions on Automation Science and Engineering, 22:18908-18919, 2025.
8. Lifei Dai, Changzhu Zhang*, Hao, Zhang, Yuxiong Ji, and Huaicheng Yan, Sustainable Reinforcement Learning for Autonomous Driving Under Postsuspension of Human Guidance, IEEE Transactions on Systems, Man, and Cybernetics: Systems, 55(11):8519-8530, 2025.
9. Changzhu Zhang, Hak-Keung Lam, Jianbin Qiu, Peng Qi, and Qijun Chen, Fuzzy-Model-Based Output Feedback Steering Control in Autonomous Driving Subject to Actuator Constraints, IEEE Transactions on Fyzzy Systems, 29(3):457-470, 2021.
10. Changzhu Zhang, Hak-Keung Lam, Jianbin Qiu, Chengju Liu, and Qijun Chen, A New Design of Membership-Function-Dependent Controller for T-S Fuzzy Systems Under Imperfect Premise Matching, IEEE Transactions on Fyzzy Systems, 27(7):11428-1440, 2019.
11. Changzhu Zhang, Jinfei Hu, Jianbin Qiu, Hong Sun, and Qijun Chen, A Novel Fuzzy Observer-based Steering Control Approach for Path Tracking in Autonomous Vehicles, IEEE Transactions on Fyzzy Systems, 27(2):278-290, 2019.
硕博学生获奖:
1.中国科协青年人才托举工程博士生专项计划(2025年)
2.国家奖学金(2024年、2026年)
3.同济大学优秀硕士学位论文(2021年、2022年、2025年)
4.第五届智能自主系统国际会议最佳学生论文(2022年)
