


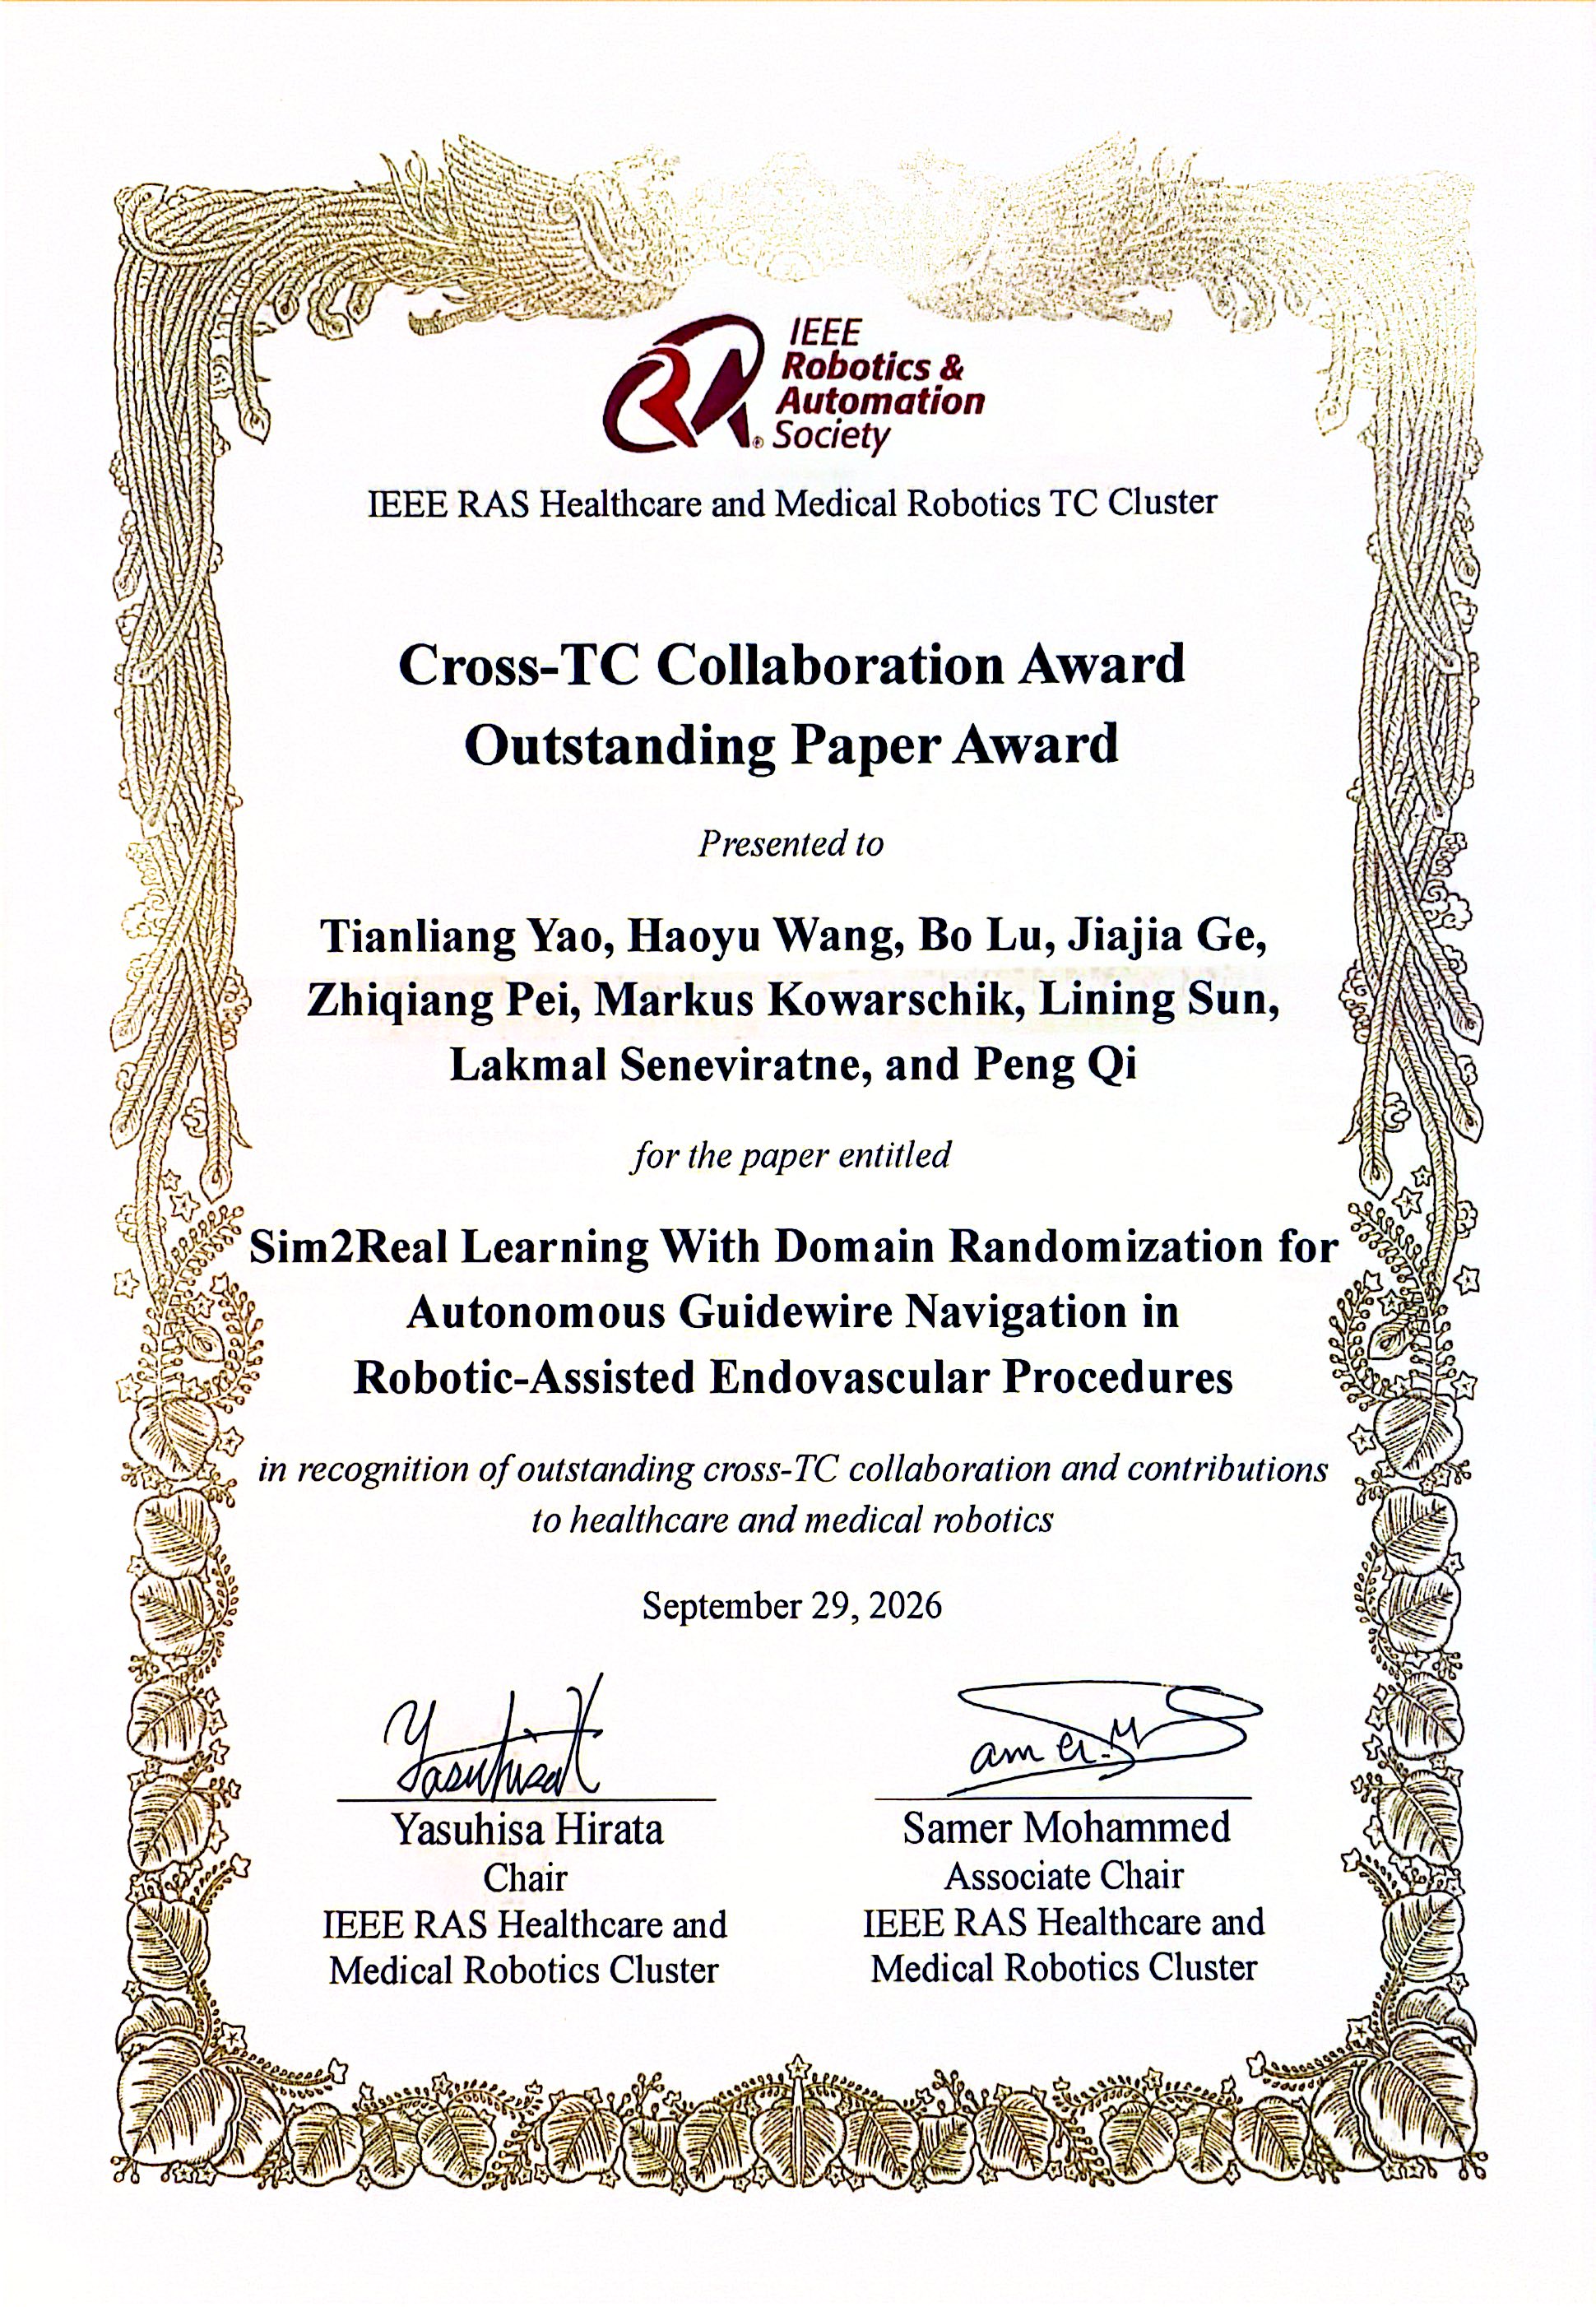
近日,国际机器人与智能系统高水平会议IEEE/RSJ IROS2026 在美国匹兹堡举行,IEEE Robotics and Automation Society(IEEE RAS)Healthcare and Medical Robotics Cluster Cross-TC Collaboration Award 颁奖仪式同期举行。同济大学电子与信息工程学院齐鹏教授团队联合国内外研究者完成的论文 “Sim2Real Learning with Domain Randomization for Autonomous Guidewire Navigation in Robotic-Assisted Endovascular Procedures” 荣获 IEEE RAS Healthcare and Medical Robotics Cluster Cross-TC Collaboration Outstanding Paper Award,团队成员赴大会现场领取奖项。
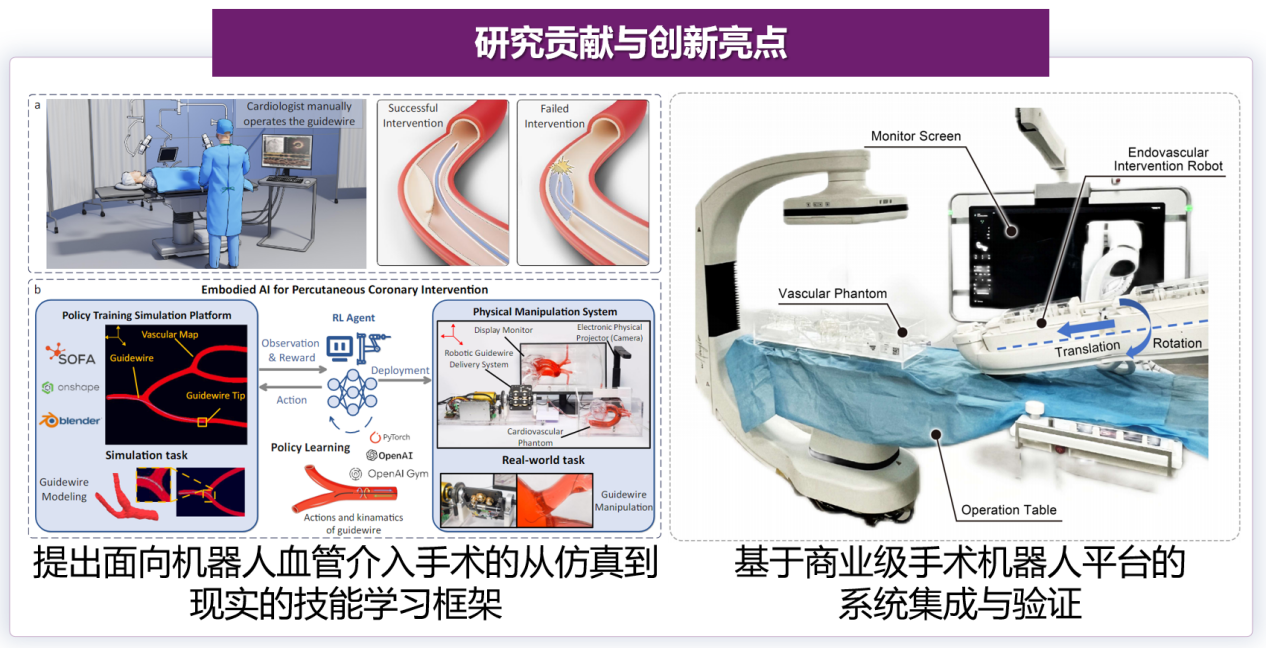
该研究提出了一种基于仿真到现实迁移学习与域随机化的自主导丝导航框架。团队首先构建血管-器械交互仿真环境,对导丝与血管之间的动态交互过程进行建模,并利用强化学习方法训练机器人操作策略,随后将学习得到的策略迁移至真实介入机器人平台进行验证,实现了从虚拟环境训练到真实机器人执行的技术闭环。该研究汇聚了机器人、人工智能、医疗装备及临床医学领域的优势力量,由同济大学齐鹏教授团队牵头,联合西门子医疗、复旦大学附属中山医院葛均波院士团队以及国内外合作团队共同开展。
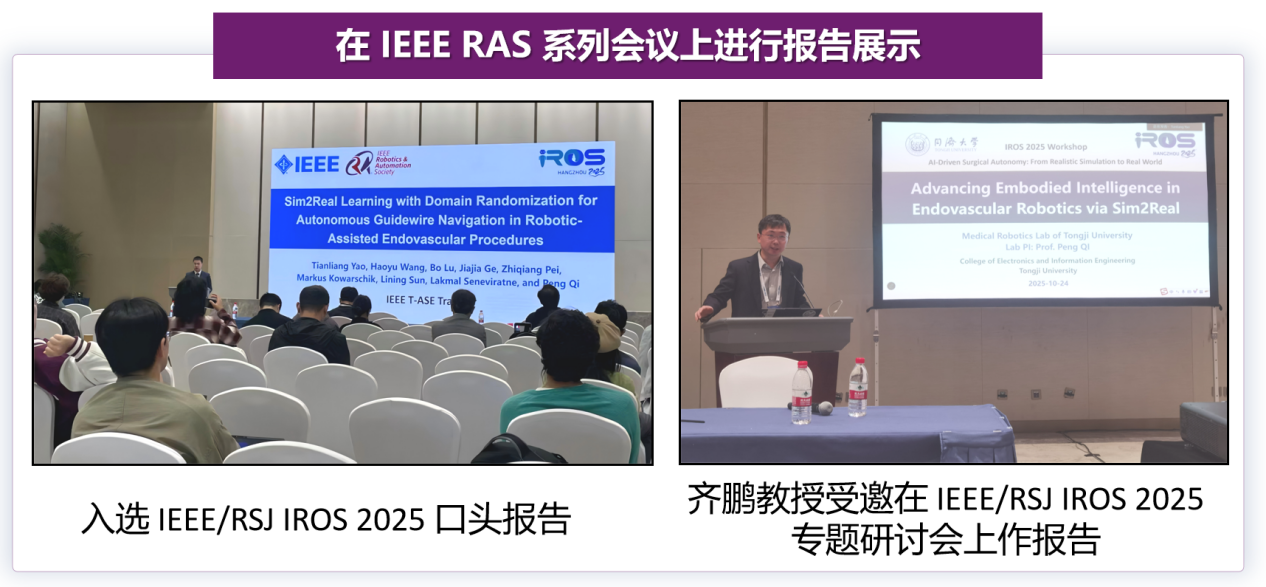
近年来,齐鹏教授团队围绕具身智能医疗技术开展系统性研究,持续推动智能医疗机器人从算法探索走向临床应用。团队系列研究成果发表于多篇 IEEE Transactions 期刊,并在 ICRA、IROS 等国际机器人领域重要会议进行展示。其中,团队关于血管介入具身智能的综述性工作发表于 IEEE Reviews in Biomedical Engineering(IF: 16.0),并入选该刊亮点论文。该工作系统梳理了人工智能、机器人技术与临床介入治疗融合发展的关键问题,提出了面向下一代智能介入机器人的发展框架,推动了该领域从单一技术探索向系统化智能医疗体系发展的认识与实践。相关研究成果持续获得国际机器人与医学工程领域关注,形成了涵盖人工智能算法、机器人控制、医疗装备研发以及临床前验证的系统研究布局。
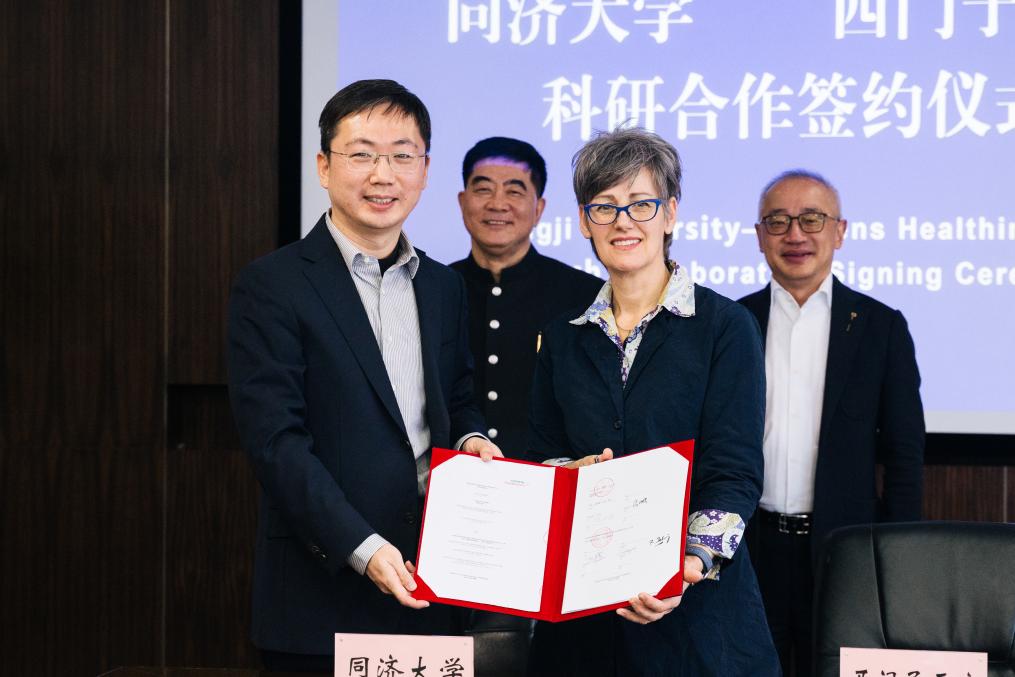
围绕下一代自主介入手术机器人的发展,齐鹏教授团队与西门子医疗持续开展深入合作。2026年2月,双方签署合作协议,围绕机器人智能自主介入开展联合探索。目前,团队已完成多轮自主介入机器人动物实验验证,围绕自主介入手术机器人系统在复杂动态生理环境下的操作能力、稳定性和安全性、稳定性和安全性开展系统评估,持续推动相关技术由实验室研究向临床转化阶段发展。
论文第一作者为同济大学电子与信息工程学院2025届自动化专业本科毕业生姚天亮。本科期间,姚天亮在齐鹏教授指导下开展具身智能医疗机器人方向研究,目前为香港中文大学电子工程学系直博生,长期围绕人工智能驱动的医学创新、具身智能医疗系统以及机器人介入治疗等方向开展探索。该成果体现了同济大学在自动化、人工智能与医学交叉融合领域的人才培养特色,通过本科阶段科研训练、国际合作平台建设和跨学科创新实践,为智能医疗机器人领域培养具有国际视野的青年科研力量。
随着人工智能、机器人技术与医学工程不断融合,自主介入手术机器人正成为国际智能医疗发展的重要方向。未来,齐鹏教授团队将继续面向人民生命健康,推动具身智能技术与医疗体系的融合创新,为下一代精准介入治疗技术的发展贡献力量。
论文信息:
T. Yao, H. Wang, B. Lu, J. Ge, Z. Pei, M. Kowarschik, L. Sun, L. Seneviratne, and P. Qi, “Sim2Real learning with domain randomization forautonomous guidewire navigation in robotic-assisted endovascular procedures,”IEEE Trans. Autom. Sci. Eng., vol. 22, pp. 13842–13854, 2025.
